中海德机器人全自动拆包系统:3D视觉抓取与密闭破包
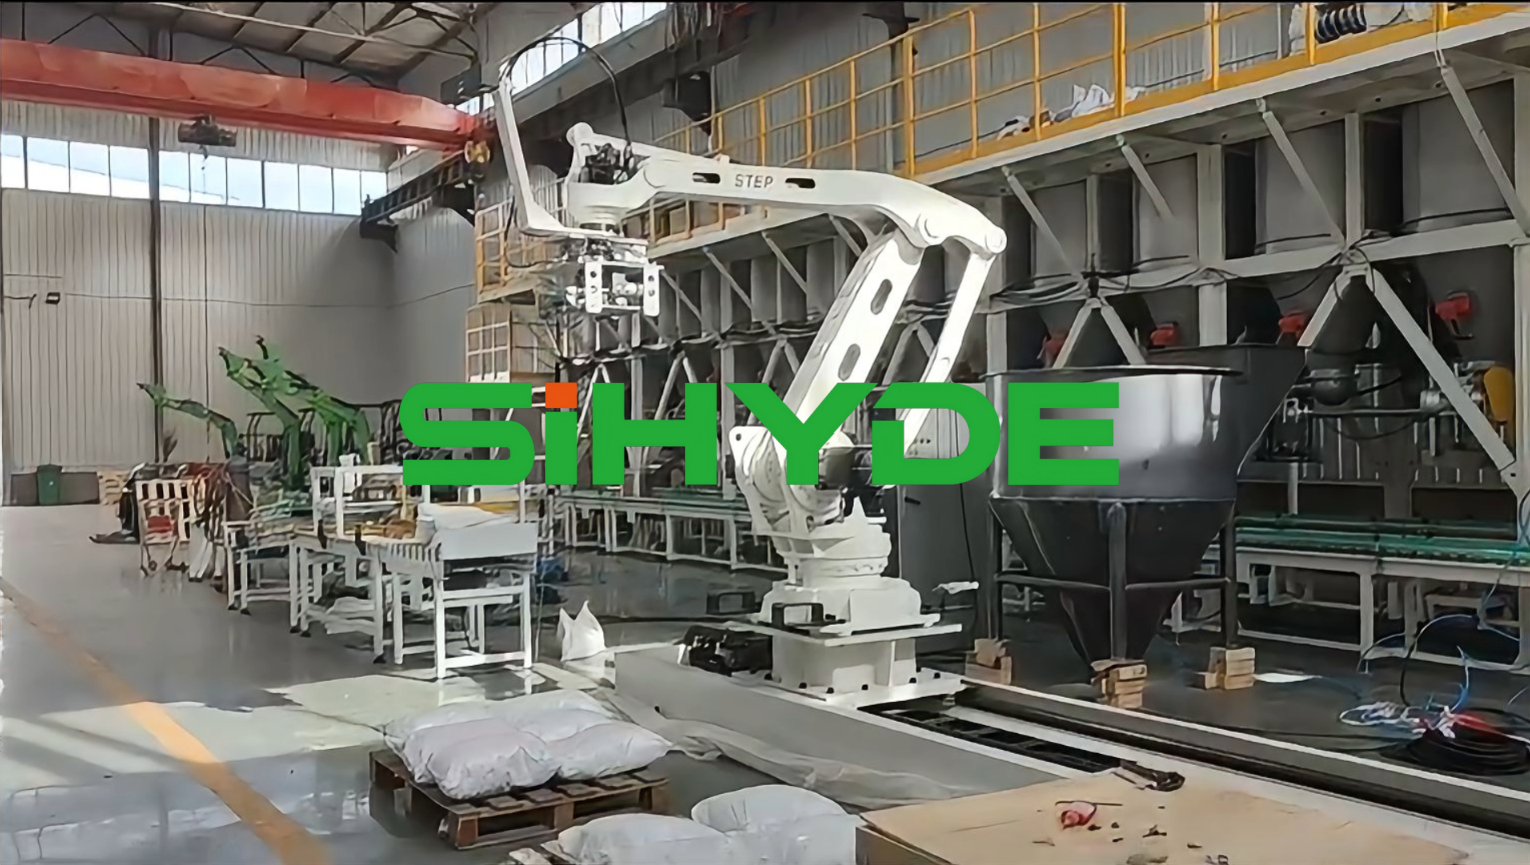
机器人全自动拆包系统处理的是产线前端那段费人的工序:原料以袋装形式进厂,吨袋、编织袋、纸袋的材质与堆叠形态各不相同,人工拆包既要用力气,也要承受粉料扬尘,拆不干净还会把残留物料一起丢进废袋。中海德机器人全自动拆包系统融合 3D 视觉、机器人与密闭除尘设计,把抓取、破包、卸料、废袋回收串成一条自动动线,覆盖化工、锂电、耐火材料、食品等多行业粉粒料处理场景。
3D 视觉柔性抓取模块
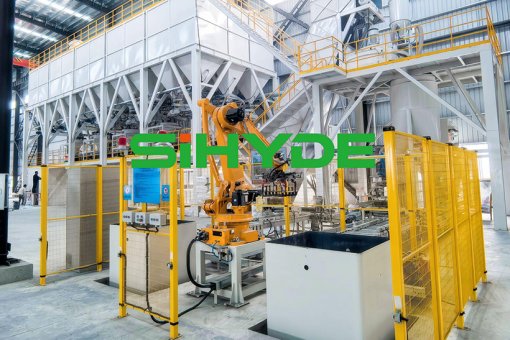
· 识别能力:3D 视觉用于识别多种包装材质与堆叠形态,包装袋不需要人工预先摆正定位。
· 柔性抓取:抓取机构按识别结果调整姿态,兼容袋装原料的不同外形与来料状态,减少人工干预。
· 来料适应:来料堆叠高度与排列变化时,视觉系统重新识别后继续作业,不必为每种堆型单独编程序。
密闭破包与除尘模块
· 舱内作业:破包在封闭舱体内完成,粉尘从源头被限制在设备内部,不向车间扩散。
· 粉尘收口:拆包端配置除尘,抑制扬尘;粉料由封闭通道进入下游输送环节。
· 环境指向:粉尘治理是这类前段工序的主要合规诉求,封闭舱体加除尘的组合,把环保压力从车间转移到设备端解决。
智能卸料与废袋回收模块
· 防残留设计:卸料环节配置抖料与助流结构,减少袋内物料残留,降低可回收原料的损失。
· 自动分离:空包装袋自动分离并输送至回收区域,废袋与物料在设备内完成分流。
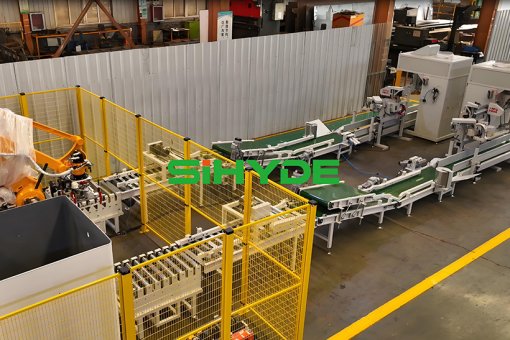
· 作业闭环:抓取、破包、卸料、废袋回收四步连成闭环,拆包工位不再需要人工守袋。
前后段衔接与电控模块
· 输送对接:拆包后粉料可接入气力输送环节,负压气力输送与仓泵正压气力输送可按距离与浓度需求组合。
· 料位联动:下游储料仓配高低料位双重报警与破拱装置,称量出现超差时自动报警并停机。
· 包装与防护:配套包装段可承接 25–50 KG 规格,产能 300–350 包/小时;电控外露元件防护等级 IP55,除尘采用集中布袋除尘。
应用行业场景与客户案例
锂电与化工粉粒料前段
· 行业适配:机器人全自动拆包系统适用于化工粉粒料与锂电极材料等场景,前端来料多为袋装粉料。
· 原料属性:锂电正极材料等原料单价高、对异物与水分敏感,密闭破包与卸料防残留能减少原料损失与外界干扰。
· 人力替代:拆包工位是典型的重复重体力岗位,自动化后人工主要承担补袋与异常处理。
耐火粉料与食品粉料场景
· 耐火粉料:拆包后的粉料可直接进入配料与输送环节,与配料段形成连续作业。
· 食品粉料:食品场景对洁净与异物控制要求严,封闭舱体作业减少粉尘外溢对车间卫生的影响。
· 粉尘合规:粉尘点位集中的车间,把拆包收进封闭舱体,是比加大车间通风更直接的治理方式。
客户案例:出口项目的拆包到包装全流程
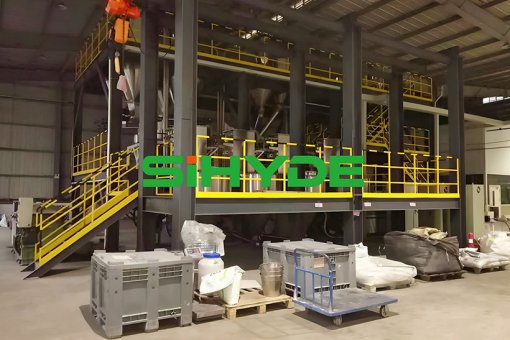
· 项目概况:越南某耐火材料浇注料自动化生产线覆盖拆包、输送、储存、称重配料、输送、包装、码垛全流程,前端配置全自动拆包机,连续作业、物料残留低。
· 核心配置:输送采用负压气力输送与仓泵正压气力输送,储料仓配高低料位双重报警与破拱装置,控制系统为西门子 PLC 加工控机与高精度仪表。
客户常见问题解答
Q1:拆包系统能识别哪些包装?
A1:3D 视觉用于识别多种包装材质与堆叠形态,抓取机构按识别结果调整姿态,包装袋不需要人工预先定位。具体到项目,需要按来料的袋型、材质与堆叠方式在方案阶段确认抓取参数。
Q2:拆包环节粉尘怎么控制?
A2:破包在封闭舱体内完成,从源头抑制粉尘外泄,拆包端另配除尘,粉料经封闭通道进入下游输送。粉尘不再落到车间地面,作业环境与环保检查压力同步下降。
Q3:拆包之后的物料怎么送走?
A3:拆包后的粉料进入气力输送环节,负压气力输送适合进料段,仓泵正压气力输送适合远距离高浓度输送,两者可组合使用。下游储料仓配高低料位双重报警与破拱装置,料位到位自动停机,避免溢仓。
结语
拆包是很多工厂自动化里收尾的一块手工区:粉尘、重体力与残留损耗集中在这里。中海德机器人全自动拆包系统用 3D 视觉解决「抓得准」,用封闭舱体解决「不扬尘」,用卸料防残留与废袋自动回收解决「拆得干净」,把前端工序从人力密集转为设备自持。前端稳住了,后面的配料与输送才有稳定的来料节拍。
下一条: 自动化配料线上的圆盘给料装置